O segredo para mover mil unidades com flow field godot 4
Aprenda a implementar flow field godot 4 para mover centenas de unidades na tela sem queda de FPS. Tutorial completo e prático em GDScript.
Ao tentar colocar centenas de unidades navegando simultaneamente em um jogo de estratégia em tempo real ou survivor de arena, a primeira reação de grande parte dos desenvolvedores é instanciar múltiplos nós de navegação e calcular rotas individuais. O problema é que o algoritmo A padrão, presente nos sistemas tradicionais de pathfinding, escala de maneira terrivelmente ineficiente quando dezenas ou centenas de agentes tentam recalcular seus caminhos para o mesmo destino a cada quadro. Se você já enfrentou quedas vertiginosas na taxa de quadros ao aumentar o número de inimigos perseguindo o jogador, implementar o flow field godot 4* é a resposta definitiva para manter seu projeto rodando a 60 FPS estáveis mesmo com milhares de entidades na tela.
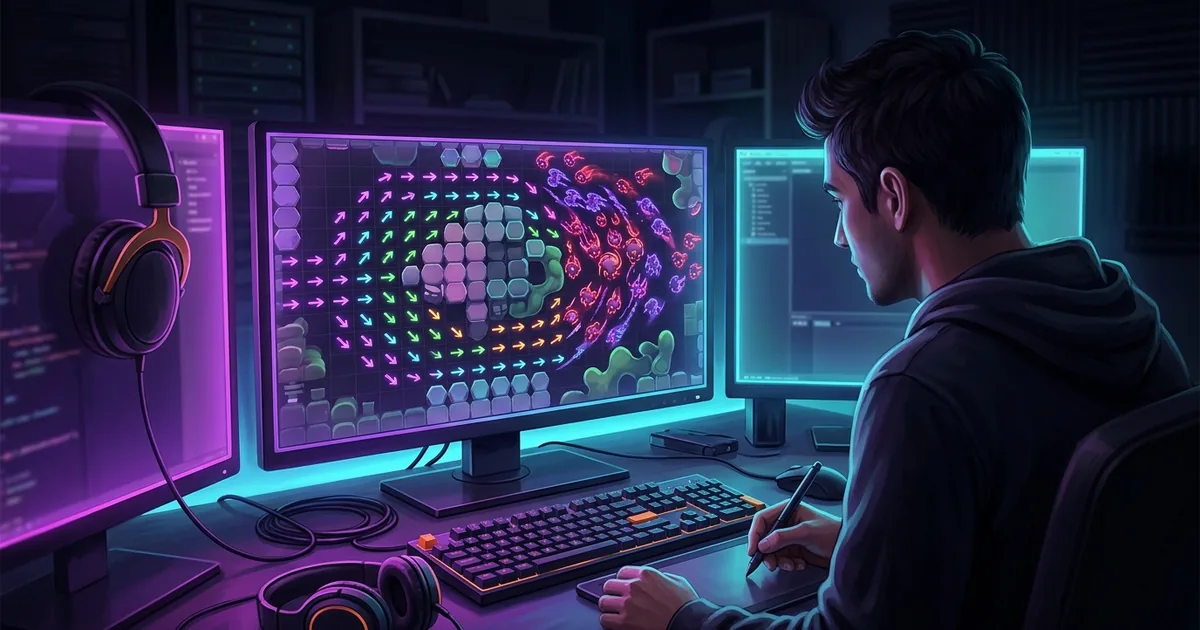
Ao contrário das abordagens de busca de caminho por agente, onde cada unidade processa seu próprio grafo de nós, um campo de fluxo (flow field) inverte essa lógica de processamento. O mapa inteiro de navegação é convertido em uma grade bidimensional de vetores de direção calculados uma única vez por quadro para um determinado alvo. Todas as unidades no mapa simplesmente leem o vetor da célula onde estão pisando e aplicam uma força de movimento naquela direção. O custo computacional deixa de ser proporcional ao número de unidades em cena e passa a ser vinculado apenas ao tamanho da grade do mapa. Neste artigo, vamos construir uma implementação completa do zero no Godot 4.7.2, explorando desde a construção da matriz de custos até a otimização em tempo de execução.
Por que o algoritmo A* tradicional falha com centenas de unidades?
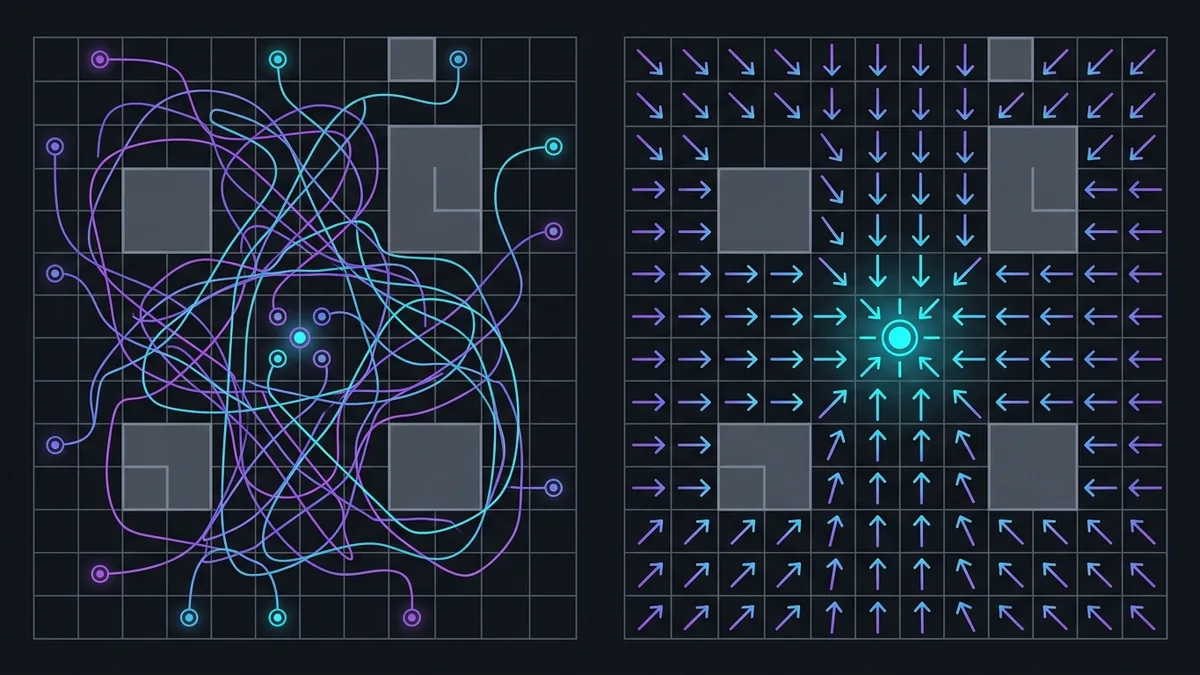
Para entender a necessidade do vetor de fluxo, vale analisar a complexidade assintótica do algoritmo A (A-Star). Quando cem agentes buscam um caminho em um mapa usando A, a CPU precisa executar cem buscas individuais em grafos de navegação. Cada busca envolve operações dispendiosas de inserção e remoção em filas de prioridade, verificação de listas de nós abertos e fechados, além do cálculo iterativo de heurísticas de distância Manhattan ou Euclidiana.
Quando duas ou três unidades entram em rota de colisão ou encontram um obstáculo dinâmico, elas invalidam suas rotas prévias e solicitam um novo cálculo. Em um cenário com 2.000 unidades se movendo em direção ao jogador, são 2.000 chamadas de busca de rota por segundo — ou por quadro, se a posição do jogador mudar constantemente. O gargalo não está na capacidade de renderização da GPU, mas no sufocamento da thread principal da CPU ao tentar iterar sobre milhares de rotas individuais simultaneamente.
A tabela a seguir compara o comportamento computacional entre o A* individual e o sistema de campo de fluxo conforme a escala do projeto aumenta:
| Métrica de Comparação | Pathfinding A* Tradicional | Otimização com Flow Field |
|---|---|---|
| Complexidade por Agentes | O(N * K) onde N é o número de agentes | O(1) por agente adicional |
| Complexidade de Malha | Depende da extensão da rota de cada um | O(M) onde M é o número de células da grade |
| Uso da CPU com 100 unidades | Baixo (1 a 3 ms por quadro) | Quase imperceptível (< 0.5 ms por quadro) |
| Uso da CPU com 2.500 unidades | Crítico (travamentos severos de quadros) | Estável (constante no cálculo da grade) |
| Adaptação a alvos móveis | Exige recalcular N rotas completas | Exige atualizar a grade uma única vez |
Essa diferença gritante na escalabilidade é o motivo pelo qual jogos clássicos de estratégia em massa e títulos modernos de hordas utilizam mapas de vetores. A unidade individual deixa de ser um agente autônomo e inteligente para se tornar uma partícula passiva guiada pelo terreno.
Como implementar flow field godot 4 para simular grandes hordas?
Para colocar o flow field godot 4 em funcionamento no Godot 4.7.2, precisamos dividir a arquitetura do sistema em três etapas fundamentais que executam em sequência: o mapa de custos (Cost Field), o mapa de integração (Integration Field) e o mapa de vetores (Flow Field).
A primeira camada é a matriz de custos. Essa matriz representa a dificuldade de passagem por cada célula do mundo de jogo. Células navegáveis sem obstáculos recebem um custo base baixo (por exemplo, 1), terrenos difíceis como lama ou pântano recebem custos elevados (como 5 ou 10), e paredes ou obstáculos intransponíveis recebem um valor de custo infinito (usualmente representado por 255 em inteiros de 8 bits para otimização de memória).
A segunda camada é a matriz de integração. Ela armazena a distância acumulada de cada célula até o destino final, levando em conta os custos de terreno da primeira matriz. Partindo da posição do alvo com distância zero, espalhamos o custo pelas células vizinhas usando uma variação do algoritmo de Dijkstra ou Flood Fill.
Por fim, a terceira camada calcula o vetor de direção para cada célula. Para determinada célula na grade, verificamos os valores de integração de seus oito vizinhos diretos (cardinais e diagonais). O vetor da célula apontará exatamente na direção do vizinho que possui o menor valor de integração acumulado.
Abaixo está a estrutura base do script do gerenciador de fluxo escrito em GDScript para o Godot 4.7.2:
class_name FlowFieldManager
extends Node2D

@export var grid_width: int = 64
@export var grid_height: int = 64
@export var cell_size: float = 32.0

var cost_field: Array[Array] = []
var integration_field: Array[Array] = []
var flow_field: Array[Array] = []

const MAX_COST: int = 65535

func _ready() -> void:
    _initialize_fields()

func _initialize_fields() -> void:
    cost_field.clear()
    integration_field.clear()
    flow_field.clear()

    for x in range(grid_width):
        var cost_col: Array[int] = []
        var integ_col: Array[int] = []
        var flow_col: Array[Vector2] = []

        for y in range(grid_height):
            cost_col.append(1)
            integ_col.append(MAX_COST)
            flow_col.append(Vector2.ZERO)

        cost_field.append(cost_col)
        integration_field.append(integ_col)
        flow_field.append(flow_col)
O que é a matriz de custos e como calcular o mapa de integração?
O cálculo correto do mapa de integração é o coração do algoritmo. Se a busca por inundação for mal projetada, você acabará criando gargalos similares aos do A*. A chave para manter o cálculo ultrarrápido é usar uma fila FIFO (First-In, First-Out) que visite apenas os nós necessários a partir da origem.
Diferente de algoritmos de ordenação complexos, o Flood Fill acoplado a uma fila simples consegue processar grades de 128x128 células em menos de dois milissegundos. Quando o alvo muda de posição — como o jogador andando pela arena —, zeramos a matriz de integração, definimos a célula contendo o alvo com valor zero e enfileiramos essa célula inicial.
Abaixo temos o trecho que processa a propagação das distâncias pela grade:
func generate_integration_field(target_grid_pos: Vector2i) -> void:
    for x in range(grid_width):
        for y in range(grid_height):
            integration_field[x][y] = MAX_COST

    if not _is_valid_cell(target_grid_pos.x, target_grid_pos.y):
        return

    integration_field[target_grid_pos.x][target_grid_pos.y] = 0
    var queue: Array[Vector2i] = [target_grid_pos]

    var neighbors_offsets = [
        Vector2i(1, 0), Vector2i(-1, 0), Vector2i(0, 1), Vector2i(0, -1),
        Vector2i(1, 1), Vector2i(-1, 1), Vector2i(1, -1), Vector2i(-1, -1)
    ]

    while queue.size() > 0:
        var current = queue.pop_front()
        var current_cost = integration_field[current.x][current.y]

        for offset in neighbors_offsets:
            var neighbor = current + offset
            if not _is_valid_cell(neighbor.x, neighbor.y):
                continue

            var tile_cost = cost_field[neighbor.x][neighbor.y]
            if tile_cost == 255:
                continue

            var new_cost = current_cost + tile_cost
            if new_cost < integration_field[neighbor.x][neighbor.y]:
                integration_field[neighbor.x][neighbor.y] = new_cost
                queue.append(neighbor)

func _is_valid_cell(x: int, y: int) -> bool:
    return x >= 0 and x < grid_width and y >= 0 and y < grid_height
Note o uso da verificação de limites e do bloqueio de custo 255 para paredes. Esse mecanismo garante que os caminhos contornem obstáculos de forma natural, sem precisar de verificações complexas de colisão física de RayCast2D no meio da navegação.
Como gerar o campo de vetores e aplicar a força de direção nas entidades?
Com o mapa de integração totalmente preenchido, gerar o campo de fluxo é uma operação simples de comparação local. Para cada célula da grade, inspecionamos os vizinhos e identificamos qual deles possui a menor pontuação no mapa de integração. O vetor de fluxo daquela célula será a direção normalizada apontando para esse vizinho de menor custo.
O script a seguir demonstra como derivar os vetores e como as entidades individuais consultam a grade para calcular seu movimento de forma fluida:
func generate_flow_field() -> void:
    var neighbors_offsets = [
        Vector2i(0, -1), Vector2i(1, 0), Vector2i(0, 1), Vector2i(-1, 0),
        Vector2i(1, -1), Vector2i(1, 1), Vector2i(-1, 1), Vector2i(-1, -1)
    ]

    for x in range(grid_width):
        for y in range(grid_height):
            if cost_field[x][y] == 255:
                flow_field[x][y] = Vector2.ZERO
                continue

            var best_cost = integration_field[x][y]
            var best_direction = Vector2.ZERO

            for offset in neighbors_offsets:
                var neighbor = Vector2i(x, y) + offset
                if _is_valid_cell(neighbor.x, neighbor.y):
                    var neighbor_cost = integration_field[neighbor.x][neighbor.y]
                    if neighbor_cost < best_cost:
                        best_cost = neighbor_cost
                        best_direction = Vector2(offset).normalized()

            flow_field[x][y] = best_direction

func get_flow_vector(world_position: Vector2) -> Vector2:
    var grid_x = int(world_position.x / cell_size)
    var grid_y = int(world_position.y / cell_size)

    if _is_valid_cell(grid_x, grid_y):
        return flow_field[grid_x][grid_y]
    return Vector2.ZERO
Nas entidades (os inimigos da horda), você não precisa de nós pesados de física CharacterBody2D se houver milhares deles em cena. Em vez disso, combine o vetor obtido de get_flow_vector() com um comportamento simples de separação local (steering behaviors) para evitar que as unidades se sobreponham totalmente durante o percurso.
Quais técnicas de otimização garantem 60 FPS contínuos no Godot 4.7.2?
Embora o algoritmo de campo de fluxo seja imensamente mais performático que o A individual, mover 5.000 instâncias de nós individuais na árvore de cena do Godot ainda pode causar sobrecarga de CPU no gerenciamento de nós e no overhead* do garbage collector da GDScript.
Para extrair até a última gota de desempenho do engine, aplique estas quatro otimizações técnicas cruciais:
- Atualização assíncrona ou espaçada: Não recalcule a matriz de integração a cada quadro de renderização. Se o jogador se move devagar, atualizar o campo de fluxo 10 a 20 vezes por segundo (usando um timer ou acumulador de tempo delta) é mais do que suficiente para manter a horda respondendo de forma fluida.
- Substituição de CharacterBody2D por Server API: O uso da API nativa
PhysicsServer2DouRenderingServerelimina completamente a sobrecarga de nós da árvore de cena (SceneTree). Em vez de 2.000 nós no projeto, você mantém um único nó gerenciador que atualiza as posições dos objetos diretamente nos servidores do engine. - Array plano de uma dimensão (Flat Array): Em vez de matrizes bidimensionais aninhadas (
Array[Array]), utilize vetores unidimensionais de tamanho fixogrid_width * grid_heightcom indexação calculada viaindex = x + y * grid_width. Em GDScript, a busca em arrays planos contíguos aproveita melhor o cache L1/L2 do processador. - Interpolação bilateral de vetores (Bilinear Interpolation): Para evitar que os agentes deem guinadas bruscas ao cruzarem a fronteira de uma célula para outra, interpole o vetor do agente amostrando os vetores das quatro células mais próximas. Isso gera um movimento fluido e orgânico sem nenhum custo relevante de CPU.
Abaixo está um exemplo prático de indexação em Flat Array e interpolação de vetores para alta performance:
class_name OptimizedFlowGrid
extends RefCounted

var width: int
var height: int
var cell_size: float
var flat_flow: PackedVector2Array

func _init(w: int, h: int, c_size: float) -> void:
    width = w
    height = h
    cell_size = c_size
    flat_flow.resize(w * h)

@inline func get_vector_at(x: int, y: int) -> Vector2:
    return flat_flow[x + y * width]

func sample_smooth_vector(world_pos: Vector2) -> Vector2:
    var gx = world_pos.x / cell_size - 0.5
    var gy = world_pos.y / cell_size - 0.5

    var x0 = clampi(int(floor(gx)), 0, width - 1)
    var y0 = clampi(int(floor(gy)), 0, height - 1)
    var x1 = clampi(x0 + 1, 0, width - 1)
    var y1 = clampi(y0 + 1, 0, height - 1)

    var fx = gx - floor(gx)
    var fy = gy - floor(gy)

    var v00 = get_vector_at(x0, y0)
    var v10 = get_vector_at(x1, y0)
    var v01 = get_vector_at(x0, y1)
    var v11 = get_vector_at(x1, y1)

    var top = v00.lerp(v10, fx)
    var bottom = v01.lerp(v11, fx)
    return top.lerp(bottom, fy).normalized()
Conclusão
Implementar o flow field godot 4 transforma drasticamente a capacidade do seu jogo de lidar com simulações massivas sem comprometer a estabilidade do framerate. Ao desacoplar o processamento da rota do número total de agentes e centralizar a lógica em matrizes de integração eficientes, você elimina o principal gargalo da CPU em jogos de horda, RTS e arenas de sobrevivência. Combine as estruturas de dados adequadas com o uso de PackedVector2Array e o gerenciamento direto via servidores do Godot 4.7.2 para obter milhares de inimigos perseguindo o jogador de forma lisa, inteligente e extremamente otimizada.